TEXTURAS
CARACTERIZADAS TOPOLOGICAMENTE
ÍNDICE
4. LA ESTRUCTURA DE DATOS {Ns(t)}s e
I
4.1. Cálculo de los grafos Ns(t)
5. USO DEL MRCG PARA CARACTERIZAR TEXTURAS
5.3. Propiedades del MRCG para texturas
5.3.1. Transformaciones de niveles de gris
5.3.2. Alisar / perfilar una imagen
5.3.3. Características básicas de las texturas
.
LISTA DE FIGURAS
Figura
1. Representación de la 4-vecindad
Figura
2. Esquema de la idea general
Figura
3. Obtención del MRCG a partir de la imagen binarizada
Figura
4. Representación de los Arrays L e idx.
Figura
5. Representación del caso unidimensional
Figura
6 . Perímetro para un pixel.
Figura
7. Perímetro para dos píxeles.
Figura
8. Perímetro para tres píxeles.
Figura
9. Otro perímetro para tres píxeles.
Figura
10. Ejemplo de una imagen con líneas y su correspondiente binarización.
1. INTRODUCCIÓN
La
caracterización de texturas es una herramienta muy importante para el análisis
de imágenes, algunas de sus aplicaciones son:
 Clasificación de regiones en
imágenes médicas.
Análisis de fotografías
tomadas por satélite.
El concepto de textura aún no está muy
claro pero podemos dar una definición informal:

Podemos
considerar dos grandes tipos de texturas:
Estructurales: aquellas
texturas formadas por una repetición de elementos básicos llamados texelas.
Estadísticas: aquellas
texturas que no necesitan un elemento básico. Ej:
hierba, corcho, lona, etc.
La
clasificación de texturas se utiliza para tareas de segmentación, detección de
defectos en las texturas, etc.
Normalmente, las texturas se caracterizan por una
función o por un vector de características. Aquí vamos a presentar un método
para caracterizar texturas, basado en las propiedades topológicas de los
diferentes niveles de gris y de las distintas resoluciones.
Se
usará una estructura de datos llamada MRCG(Multi Resolution Cluster Graphs). Esta estructura está formada por una secuencia de
grafos denotados por {Ns(t)}s e I. En la que dados s y t, Ns(t) se
define como el número de componentes conexas formadas por al menos s píxeles,
para una imagen binarizada con umbral t.
La
secuencia de grafos no se calcula exhaustivamente, pero los píxeles de la
imagen re recorren linealmente. En el peor de los casos, la complejidad en
tiempo para crear la secuencia completa de grafos es casi lineal. Exactamente
es de O(a(n,n) n), donde n es el número de píxeles de la imagen y a(n,n) es la inversa de la función de Ackerman.
La estructura {Ns(t)}s e I es
una representación multinivel de la imagen donde el
parámetro s controla la resolución.
En este estudio consideraremos que un
píxel es vecino de otro si entre ellos existe u una relación de 4-vecindad.
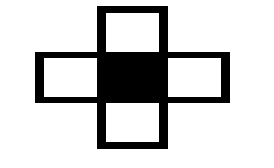
Figura 1. Representación de la 4-vecindad
Este
documento está estructurado de la siguiente manera: en el apartado 2 se expone una
idea general de este método, en el apartado 3 hay una breve descripción del
trabajo previo, en el apartado 4 se describe la estructura de datos {Ns(t)}s e I. En
el apartado 5 se discuten las propiedades más relevantes de este caracterizador
de texturas. El apartado 6 contiene resultados experimentales, en el apartado 7
se muestra el código del programa, en el 8 un breve manual de usuario y en el apartado 9 se recogen las
conclusiones. Se añade también un anexo con un test
de 10 preguntas referentes al trabajo realizado.
2. IDEA GENERAL
La idea de este nuevo enfoque para caracterizar texturas
consiste en lo siguiente:
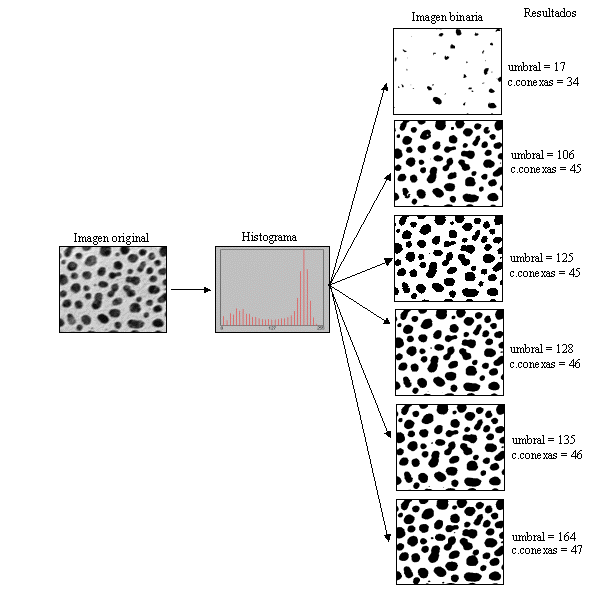 Dada una imagen en niveles de grises,
calcularemos su histograma y a partir de él haremos binarizaciones
con distintos valores umbrales. El estudio de las componentes conexas de las
imágenes binarizadas nos dirá si se trata de una
imagen muy granulosa, granulosa o poco granulosa. Si el número de componentes
conexas cambia rápidamente cuando tomamos valores umbrales cercanos, estaremos
frente a una imagen muy granulosa, si por el contrario el número de componentes
conexas no varía al ir cogiendo distintos valores umbrales cercanos, pero varía
cuando cogemos valores umbrales muy lejanos querrá decir que la imagen es poco
granulosa.
Figura 2. Esquema de la idea
general
3. TRABAJO
PREVIO
Las características más sencillas de las texturas son las
estadísticas de primer orden extraídas del histograma. Otras características
más fiables son aquellas estadísticas que contienen información espacial y que
no se obtienen a partir del histograma. Estamos hablando del método de la
diferencia de los niveles de gris (GLMD).
Como estos, existen multitud de métodos para caracterizar
texturas, algunos de ellos son:
Análisis de Wavelets.
Caracterización de texturas según el área de
la imagen.
Cálculo de las 5 características del
histograma.
Gray Level Run Lengths.
Markov Random Field.
...
4. LA ESTRUCTURA DE DATOS {Ns(t)}s e I
Sea I la imagen de entrada y sea It la
imagen resultante de binarizar la imagen I con un
umbral t.
Se define {Ns(t)}s e S como
el conjunto de Ns(t), donde:
Ns(t) es el número de componentes conexas con un tamaño de al
menos s píxeles en una imagen binarizada con umbral
t.
t e [0,
255]
s se toma de un
conjunto de valores de resoluciones R.
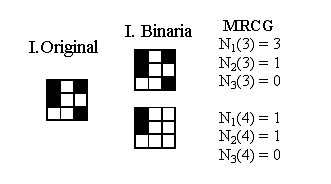
Figura 3. Obtención del MRCG
a partir de la imagen binarizada
En el peor de los casos la secuencia de grafos {Ns(t)}s e S
puede ser calculada en O(a(n,n). | T |
. | R | . n), donde:
a(n,n) es la
inversa de la función de Ackerman y es casi constante
| T | es independiente del tamaño de entrada
de la imagen
| R | es prácticamente una constante
n es el número de
píxeles de la imagen
Por tanto podemos decir que la
complejidad del cálculo de {Ns(t)}s e S es lineal.
4.1. Cálculo de los grafos Ns(t)
A continuación expondremos los pasos que hay que seguir.
Para cada tamaño s hay que construir el grafo de la función Ns(t).
Por tanto para cada valor umbral t, el número de objetos de tamaño s tendrá que
ser calculado. Denotaremos por It la imagen
resultante de binarizar la imagen de entrada con un
umbral t. Cada píxel de It será blanco o negro
dependiendo del valor del píxel correspondiente en la imagen de entrada, si el
nivel de gris es menor que el umbral será negro, en otro caso será blanco. Es
fácil de ver que los píxeles negros de It+1 serán
también píxeles negros en It. Por tanto el cálculo de
Ns(t+1) se basa en los cálculos hechos para Ns(t).
Sea m el número de niveles de gris (en nuestro caso 256) y n el
número de píxeles de la imagen de entrada, la construcción del grafo Ns(t) se
hace de la siguiente manera:
a) Construir una lista L
de n píxeles y un array idx
de tamaño m, tal que idx(i) sea el índice del primer elemento de L con
nivel de gris i.
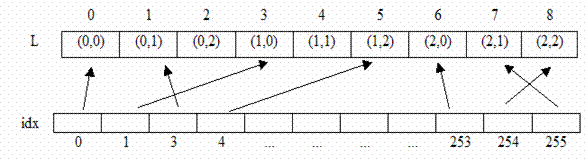
Figura 4. Representación de los Arrays
L e idx.
b) Definir una estructura en
la que inicialmente cada píxel sea un conjunto disjunto.
c) Contar el número de
objetos. Para ello inicializaremos la cuenta a cero y recorreremos la lista L.
Sea t el nivel de gris del píxel p, uniremos p con cada uno de sus vecinos(4-adyacentes) si el nivel de gris del vecino de p no
es mayor que t. Si la unión se lleva a cabo actualizaremos el número de Ns(t) de
la siguiente manera:
Sean s1 y s2 los tamaños de los dos
conjuntos que voy a unir. Si s1 y s2 son menores que s, y s1+s2>=s
entonces tenemos un nuevo objeto, por tanto incrementamos la cuenta.
Pero si s1 y s2 no son menores que s
entonces decrementamos en uno la cuenta.
El valor de Ns(t)
será el resultante después de procesar el último píxel con nivel de gris t.
5. USO DEL MRCG PARA CARACTERIZAR TEXTURAS
5.1. Texturas uniformes
Si la imagen de entrada I es una imagen con textura uniforme
entonces It (que será la imagen I binarizada),
no será más que una imagen de ceros y unos repartidos aleatoriamente
donde la probabilidad de que sea un 1 es p(t), y la
probabilidad de que sea un 0 es 1- p(t). p(t) es una
función monótona creciente y su valor depende de la distribución de la
uniformidad. Si la distribución del ruido blanco es uniforme en el intervalo [tmin,tmax]
entonces podemos definir p(t) como:
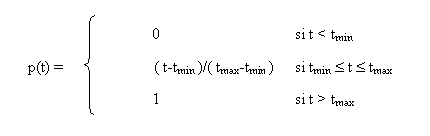
Para
comprender mejor el significado del Ns(t) vamos a ver el caso unidimensional. Para el caso
unidimensional, la imagen uniforme es una secuencia binaria aleatoria con una
probabilidad p(t) de que sea “1” y una probabilidad
1-p(t) de que sea “0”. En este caso una componente conexa es una secuencia de
unos rodeado de ceros. El número de componentes conexas para cualquier tamaño
de s será N1(t). Cada componente conexa tiene
exactamente una ocurrencia de “10”, excepto la última componente. Por tanto,
dado un número de n bits, el número de ocurrencias de “10” será el número de
componentes conexas con una desviación de 1 como mucho. Y la probabilidad de ser “10” es de p*q.
|
1 |
0 |
0 |
1 |
0 |
1 |
0 |
Figura 5. Representación del
caso unidimensional
De este razonamiento podemos sacar la siguiente
proposición:
Proposición 1:
Dada una imagen unidimensional,
uniforme, con probabilidad p de que un píxel sea negro, el valor de Ns(t)
viene dado por la expresión: (n-s-1) psq.
El caso de dos
dimensiones es más complicado, pero se intentará explicarlo de la forma más
clara posible. Sea ES una componente conexa
de s píxeles. Diremos que ES le ocurre al píxel x si x es el píxel más a
la derecha y más abajo de entre todos los píxeles de la columna de x. La
probabilidad de que ES le ocurra a algún píxel x viene dada por psqr donde r es el número de píxeles del
perímetro. Veámoslo con un ejemplo:

Para
s = 1 r
= 4
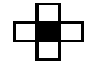 Figura 6 . Perímetro para un pixel.
Para s=2 r=6
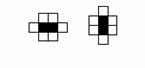
Figura 7. Perímetro para dos píxeles
.

Para
s = 3 r = 8
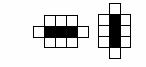
Figura 8. Perímetro para
tres píxeles.

Para
s = 3 r = 7
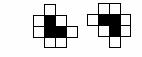
Figura 9. Otro perímetro
para tres píxeles.
Si nos
fijamos, podemos darnos cuenta de que cuando la componente es una línea, r
viene dado por r = 2s + 2. Y para valores grandes de s r = ¶s.
Denotemos por as, r, i, j al
número de componentes conexas distintas de s píxeles, cuando el píxel más a la
derecha y más abajo es el (i, j). Por ejemplo, para i,j >=s, a 1,4 = 1, a 2,6 =
2, a 3,8 = 2, a 3,7 = 2, etc. (Ver figura anterior).
Proposición 2:
Para imágenes 2D uniformes, el valor de Ns(t) es una combinación lineal de psqr
5.2. Modelos de filtro
En este apartado se describe la relación de los modelos de
filtro con la estructura {Ns(t)}s e S para texturas uniformes.
Un modelo de filtro se define como
una cuadrícula o enrejado en el que cada vértice se declara como abierto con
una probabilidad p y como vértice cerrado con una probabilidad de 1-p. Podemos
establecer las siguientes relaciones entre el modelo de filtros y la estructura
Ns(t):
|
Modelo de filtro |
Imagen binaria |
|
vértice abierto |
píxel negro |
|
componente conexa abierta |
objeto formado por al menos
s píxeles |
Es decir, que un vértice abierto en el modelo de filtros es
equivalente a lo que nosotros hemos llamado píxel negro en una imagen binaria.
Y un subgrafo conexo de al menos s vértices abiertos
del modelo de filtros se corresponde en una imagen binaria a un objeto formado
por al menos s píxeles.
Se define probabilidad crítica como la probabilidad de
que dado un vértice pertenezca a una componente abierta. Para el modelo
anteriormente definido pc = 0.592764, es decir, que
si la probabilidad de que un vértice sea negro es >pc
entonces existe una componente conexa en Z2 con
probabilidad 1. Esto implica que para valores lo suficientemente grandes de s
existe un t' tal que Ns(t)=0 para t <= t'.
5.3. Propiedades del MRCG para texturas
Lo explicado
en el apartado anterior también se puede aplicar a texturas más complejas.
5.3.1. Transformaciones de niveles de gris
El comportamiento del MRCG cuando hacemos transformaciones de
niveles de gris se recoge en la siguiente proposición:
Proposición: Sea I
una imagen de entrada y sea II la imagen obtenida al aplicarle a I la
transformación de escala de grises a(t). Si Ns(t) es
el MRCG de I entonces el MRCG de II será Ns(a(t)).
Demostración: para
cualquier t se cumple que It = IIa(t), es decir, que las
imágenes binarizadas son las mismas.
Como la ecualización del
histograma es una transformación de escala de grises monótona creciente de la
propiedad anterior se obtiene el siguiente corolario:
Corolario: Sean
I: imagen de entrada y II: la
imagen ecualizada, entonces MRCG de I y MRCG de II se diferencian en una
transformación monótona de t.
Este corolario nos proporciona una herramienta para normalizar
texturas como una etapa previa al procesamiento, o sea, que antes de trabajar
con las imágenes podremos hacerles un preprocesamiento
que consistirá simplemente en una ecualización del histograma.
5.3.2. Alisar / perfilar una imagen
El efecto de alisar una imagen es similar a incrementar el valor
del parámetro s. Una componente conexa se corresponde con un valle en la
superficie de la imagen que está por debajo del plano binarizado.
El tamaño de la componente conexa es el área en el plano binarizado,
el cual es cortado por la superficie de la imagen. Los valles que cortan el
plano binarizado
con un área menor que s no cuentan para el cálculo de Ns(t).
Por tanto cortar los valles por debajo de la primera cima que crea una
componente conexa de tamaño >=s no tiene efecto alguno sobre el grafo Ns(t).
5.3.3. Características básicas de las texturas
En este apartado examinaremos la influencia que tienen algunas
características “clásicas” de texturas sobre el MRCG.
Antes de nada cabe comentar que el MRCG es invariante respecto a
la orientación, es decir, que el resultado será el mismo sea cual sea la
orientación de la imagen y esto hace que sea un método muy bueno en comparación
con otros métodos.
Características de las
texturas:
Regularidad: una textura es regular
cuando está formada por una repetición de elementos básicos. Cuanto más regular
sea una textura más liso será su grafo Ns(t).
Linealidad: si cogemos dos imágenes:
I1 y I2, donde I1 está formada por líneas de s' píxeles, I2 está formada por
cuadrados de s' píxeles, nos damos cuenta de que al binarizar
con umbral t, las imágenes que obtenemos contienen sólo porciones de esas
líneas (o cuadrados) esto es porque son imágenes digitales y el nivel de gris
de los píxeles de un objeto no es el mismo. Es más fácil romper líneas que
cuadrados, por tanto los Ns(t) grafos serán mayores para valores pequeños de s' (y 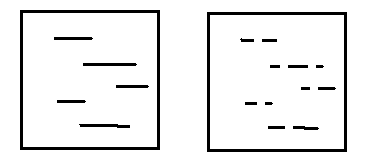 al revés).
Figura 10. Ejemplo de una imagen con líneas y su correspondiente binarización.
Densidad: para valores lo
suficientemente grandes de s, texturas densas o tupidas implican valores
grandes para la función Ns(t). Además los objetos densos se unen más rápidamente.
Falta de finura: una textura poco
fina significa grandes componentes conexas en la imagen.
6. RESULTADOS EXPERIMENTALES
En este apartado se presentarán los resultados obtenidos de la
comparación de los métodos SGLDM y Fractal signature con el método que estamos estudiando.
Para la obtención de los resultados se tomó un conjunto de 13 imágenes, entre ellas
estaban una imagen de corcho, de un tejido, de lana, de lona, e incluso de
agua. Cada imagen fue escaneada con una resolución de
75 dpi y 256 niveles de gris. De estas imágenes se
tomaron muestras de 128x128. Se aplicó una ecualización a cada una de ellas
para neutralizar los efectos de las estadísticas de primer orden, ya que
normalmente estas estadísticas son poco fiables. Es importante que nos demos
cuenta de que en estas imágenes hay texturas que son diferenciables
fácilmente con sólo mirarlas, debido a las diferencias significativas que presentan
las estadísticas de primer orden, pero que después de la ecualización del
histograma ya no son tan diferenciables. En estos
experimentos se caracterizan a las texturas por los valores de sus grafos N2(t). Se escogió una resolución de tamaño 2 por
el siguiente motivo: si ns(t) es el número de componentes conexas de tamaño s
exactamente en la imagen binarizada con umbral t, Ns(t)S=nu(t).
Se observa claramente que Ns(t) contiene más información para valores pequeños de s.
Para medir resultados definiremos el concepto de distancia:
La distancia entre dos grafos Ns(t) se define como la suma
normalizada de los cuadrados de las diferencias:
D( Ns'(t), Ns''(t)
) = (1/x) S[ Ns'(t) - Ns''(t) ]²,
donde x = max(a, b)², siendo a y b los valores máximos de Ns'(t) y Ns''(t) respectivamente.
Resumiendo los experimentos realizados, comentaré que para los
otros métodos se obtenían distancias mayores entre muestras que pertenecían a
una misma textura que con el MRCG. Incluso, hubo ocasiones en las que la distancia
entre muestras de diferentes texturas era menor que la distancia entre muestras
sacadas de la misma textura.
En general podemos decir lo
siguiente:
SGLDM
Salen valores más bajos que
para el método MRCG.
Es más apropiado para microtexturas.
Las diferencias con el método
MRCG son muy acusadas y no son consecuencia de una mala elección de
características sino una falta de información en las matrices de co-ocurrencias.
Fractal Signature
Los resultados del MRCG son
mejores que los del Fractal Signature
y los del Fractal Signature
son mejores que los del SGLDM.
9. CONCLUSIONES
El MRCG
es una secuencia de grafos de la forma {Ns(t)}s e I tal que dado un valor s,
definimos la función Ns(t) como el número de
componentes conexas con un número de píxeles >=s en una imagen binarizada con un umbral t.
En el peor de los casos la complejidad es
casi lineal.
Es un método bueno tanto para macrotexturas como para microtexturas.
Es invariante respecto de la orientación.
10. REFERENCIAS
"Efficient Topological Characterization of Gray-Level
Textures, Using a Multiresolution
Representation".
Graphical Models and Image Processing. Vol.
59, n. 1, 1-17, 1997
"Tratamiento digital de imágenes"
González, R.C. y Woods, R.E.
Editorial:Addison-Wesley/Díaz de Santos, 1996
Apuntes de Tecnologías para Imagen
Documental (3º ITIG)
Apuntes de Tratamiento de Imágenes (5º II)
Trabajo dirigido PID “Texturas
caracterizadas topológicamente”. Año 2002/03.
Autor: Carmen Barba Riquel
Trabajo dirigido PID de Texturas:
Propiedades estadísticas.(José.A.
Díaz-Otero Muñoz-Repiso Federico Navarro Giráldez)
"Color Conversion
Algorithms"
https://www.cs.rit.edu/~ncs/color/t_convert.html
Professor,
Computer Science Department
Rochester
Institute of Technology